返回产品列表

PLS / V2.5

PLS系统介绍

关键技术:架构、自适应夹具、锁扭机智能体、库区

查看系统架构
PLS系统架构图
Port Lock Station九工机器 / PLS

01 / Architecture

PLS——软件架构

码头操作系统 → 作为PLS系统的数据处理核心,接收TOS任务指令并优化分配至CCS

LAYER 01

业务应用层

TOS

码头操作系统

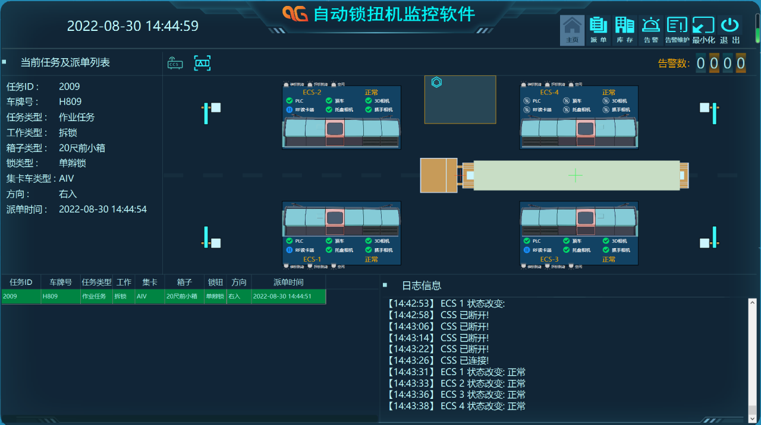
多通道远程实时监控系统(UI)

提供作业任务全流程监控

数据中心系统(DCS)

作为PLS系统的数据处理核心,接收TOS任务指令并优化分配至CCS

中心锁库

扭锁集中存储管理

移动转运平台

扭锁转运调度

LAYER 02

智能算法层

锁扭机工业智能体-AI赋能边缘计算

  1. 01高精度动态测距与车辆引导
  2. 02多模态车牌识别与智能通道管控
  3. 03视觉驱动的扭锁智能分类与作业工序匹配
  4. 04机器人三维空间智能动态识别与协同定位
  5. 05作业完成度智能评估与闭环质量控制
  6. 06扭锁入库状态智能数据核验
LAYER 03

设备控制层

01

通道控制系统(CCS)

接收DCS任务指令,管理PLS设备和通道控制

02

设备控制软件(ECS)

负责控制PLS设备,执行CCS分配的任务

03

PLC

可编程逻辑控制器,控制具体执行器

堆垛小车 · 自适应夹具 · 转台 · 转存架

02 / Embodied intelligence
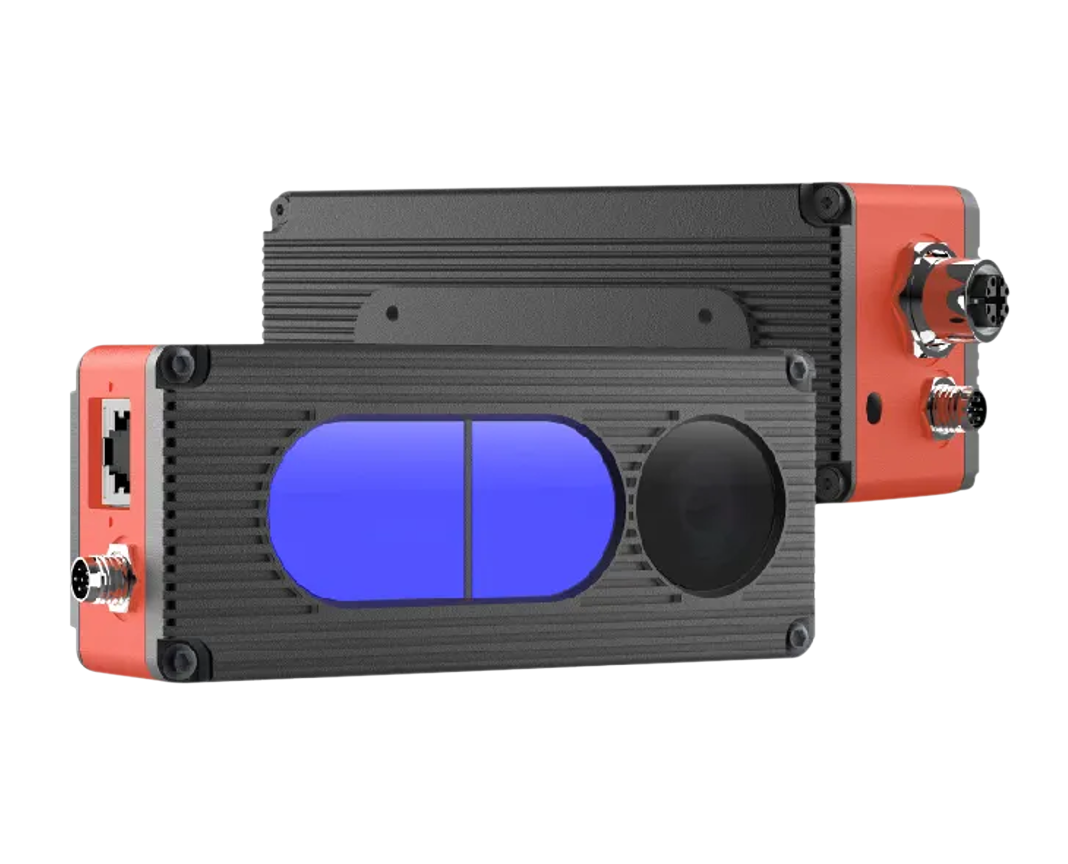
PLS——具身智能

三维空间精确定位与机器人引导
多通道远程实时监控系统(UI)

3D Vision / Edge Control / Closed-loop Verification

高精度动态测距与车辆调度引导

基于激光传感的实时距离感知与车辆运动规划系统

基于视觉的锁具类型智能分类

利用图像识别技术实现锁具型号自动辨识与工序匹配

三维空间精确定位与机器人引导

基于3D视觉的角件空间定位与机械臂路径规划系统

入库锁具状态智能核验

通过视觉检测确保扣锁状态与入库信息的一致性

多模态车牌识别与通道智能管控

融合视觉与深度学习的车牌识别与进出权限决策系统

作业完成度智能评估与闭环反馈

基于视觉与规则引擎的作业结果验证与质量控制

03 / Adaptive operation

PLS——自适应作业

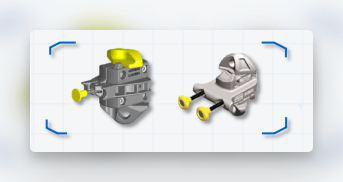
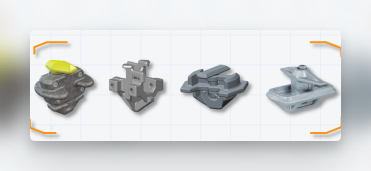
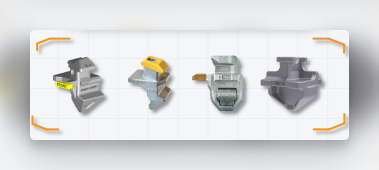
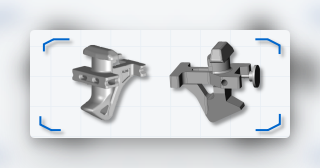
能解决带配件锥除外超过99%的扭锁种类

绑扎位-半自动锁
01

绑扎位-半自动锁

非绑扎位-锥
02

非绑扎位-锥

绑扎位-全自动锁及锥
03

绑扎位-全自动锁及锥

非绑扎位-中锁
04

非绑扎位-中锁

04 / Storage area

PLS——库区

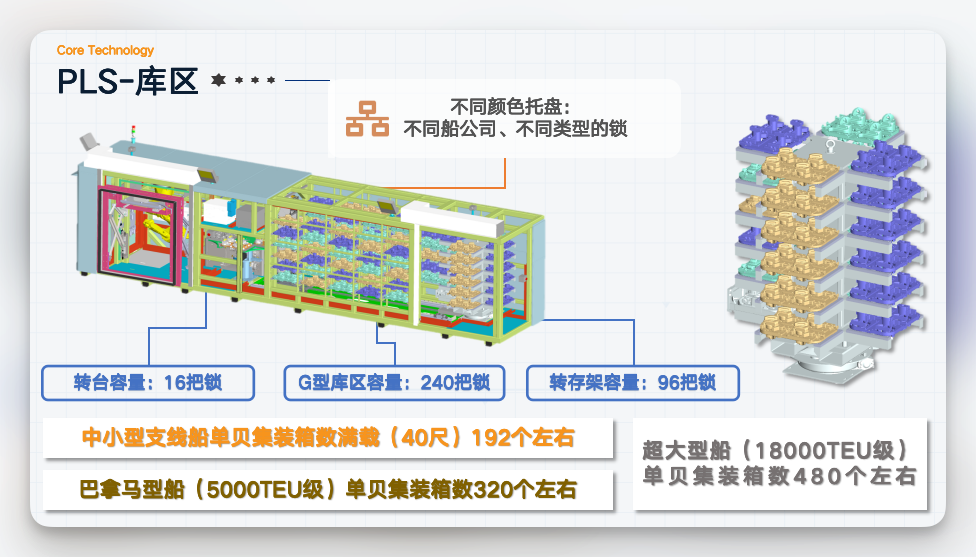
不同船公司、不同类型的锁

PLS——库区

库区参数

不同颜色托盘
不同船公司、不同类型的锁
转台容量
16把锁
G型库区容量
240把锁
转存架容量
96把锁

船舶集装箱容量参考

中小型支线船

单贝集装箱数满载(40尺)

约192个

巴拿马型船(5000TEU级)

单贝集装箱数

约320个

超大型船(18000TEU级)

单贝集装箱数

约480个